Ihre KI-Demo läuft.
Wir bringen sie in Serie.
Vision-AI auf NVIDIA Jetson, gebaut für das Feld: gehärtet, aktualisierbar, unbeaufsichtigt im Betrieb. Für Unternehmen, die Kameras, Sensoren und Maschinen ausliefern.
Kostenlos und unverbindlich. Antwort innerhalb von 24 Stunden.

Ihr technischer Ansprechpartner:
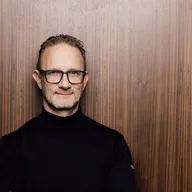
Gaylord Aulke, Head of Technology
~50% → 95% Erkennungsgenauigkeit 300+ Einheiten 30+ Tage unbeaufsichtigt
Zur Fallstudie- Jetson Orin NX · TensorRT INT8
- 11 Fahrzeugklassen
- < 200 ms Kamera → Ergebnis
Die Demo ist 20% der Arbeit. Wir bauen die anderen 80%.
Ein Modell, das auf dem Dev-Kit läuft, ist noch kein Produkt. Zwischen Demo und Serie liegt Produktionsengineering: ein eigenes Betriebssystem, Sicherheit, Updates im Feld und eine Flotte, die ohne Techniker vor Ort weiterläuft.
20% Modell & Demo, 80% Produktionsengineering
Auf dem Gerät
- Modelltraining und Inferenz-Optimierung
- 95% · 30+ FPS
- Training auf Felddaten, Modelloptimierung mit TensorRT INT8 und eine DeepStream-Pipeline auf Jetson Orin NX: unter 200 ms von der Kamera bis zum Ergebnis.
- Praxisbericht: TensorRT allein reicht nicht
- Eigene Yocto-Distribution
- Yocto BSP
- Schlankes, lizenzsauberes Image statt Entwickler-Ubuntu, über Jahre wartbar.
- Praxisbericht: Jetpack oder Yocto?
- Sicherheitshärtung
- Secure Boot · mTLS
- Secure-Boot-Kette vom Boot-ROM bis zum Kernel, gegenseitig authentifizierte Cloud-Verbindung, kein eingehendes SSH. Nur verschlüsselte, komprimierte Tracks verlassen das Gerät.
- Referenz: Sicherheitsarchitektur : Sicherheitshärtung
Im Feld
- Feldtaugliche Hardware
- 9–68 V DC
- Industrielles Carrier Board und Low-Light-Sensor; mobil am Mast mit 72 h Batterielaufzeit oder fest installiert.
- Referenz: Hardware-Plattform : Feldtaugliche Hardware
- Updates im laufenden Betrieb
- OTA < 15 min
- Verschlüsselte Over-the-Air-Updates, ohne dass jemand zum Gerät fahren muss.
- Referenz: Betrieb : Updates im laufenden Betrieb
- Flottenbetrieb
- Wiederherstellung < 5 min
- Geräteinventar, Zustandsüberwachung, Ferndiagnose und Remote-Zugriff über einen separaten Management-Kanal, dazu automatische Wiederherstellung.
- Referenz: Betrieb : Flottenbetrieb
Technische Notizen aus unserer Verkehrsflotte: Inferenz, Plattform, Datenschutz.
Alle ArtikelDrei Schritte vom Pilot in die Serie
Jeder Schritt endet mit einem greifbaren Ergebnis und einer Entscheidung.
-
2–3 Wochen Hier starten
Machbarkeitsanalyse
Klären, was machbar ist, bevor Sie in Entwicklung investieren.
Sie erhalten
- Go/No-Go-Empfehlung
- Analysebericht (10–20 Seiten)
- Fahrplan und Architekturskizze
Team: Gaylord Aulke, Vollzeit
-
6–10 Wochen
Prototyp-Sprint
Das Konzept auf echter Hardware mit echten Daten beweisen, von Anfang an auf Serie ausgelegt.
Sie erhalten
- Funktionierender Prototyp auf Ihrer Ziel-Hardware
- Technische Dokumentation mit Benchmarks (20–40 Seiten)
- Produktionspfad: BSP, Sicherheit, OTA, Fertigung
Team: Lead-Architekt + 1–2 Ingenieure
-
laufend
Dediziertes Team
Das Produkt in Serie bringen und im Feld am Laufen halten.
Sie erhalten
- Serienreifes System mit Yocto BSP, Sicherheitshärtung, OTA und Flottenbetrieb
- Betriebshandbücher und laufende Dokumentation
- Statusberichte und auf Wunsch Wissenstransfer an Ihr Team
Team: Architekt + 2–5 Ingenieure
Gleicher Stack, andere Sensoren
Kamera, Radar, PTZ: Derselbe Stack aus Detektion, Tracking und Klassifikation, der in der Verkehrserfassung läuft, treibt auch diese Prototypen auf NVIDIA Jetson.
-
Qualitätskontrolle am Maschinenausgang
Prototyp Industrielle Inspektion
Prüft automatisch jedes Teil, das eine Maschine ausgibt, und markiert fehlerhafte Teile.
Auf dem Gerät:
- Kamera am Maschinenausgang
- Detektion
- Fehlerklassifikation
- Gut/Schlecht-Ergebnis
-
Personen-Wiedererkennung über mehrere Räume
Prototyp Gebäude und Innenräume
Erkennt dieselbe Person in einem anderen Raum oder an einer anderen Kamera wieder und führt ihren Track fort.
Auf dem Gerät:
- Gesichtsdetektion
- Embedding je Gesicht
- Wiedererkennung
- Track über Kameras
Embeddings werden auf dem Gerät berechnet und abgeglichen; Gesichtsbilder werden weder gespeichert noch übertragen. Gedacht für kontrollierte Umgebungen mit Rechtsgrundlage.
-
Flugobjekte erfassen mit Radar und PTZ-Kamera
Prototyp Luftraumüberwachung
Erkennt Flugobjekte per Radar, richtet eine PTZ-Kamera auf jedes Objekt aus und klassifiziert es anhand von Nahaufnahmen.
Auf dem Gerät:
- Radar-Detektion und Tracking
- PTZ-Kamera schwenkt und zoomt
- Fotoaufnahme
- Klassifikation
Von 50% auf 95% Erkennungsgenauigkeit, unbeaufsichtigt im Feld
Auftraggeber: Head of Product, deutsches Verkehrstechnik-Unternehmen
Für einen Anbieter von Verkehrserfassung haben wir ein Sensorsystem vom Prototyp in die Serienproduktion und in den unbeaufsichtigten Feldbetrieb gebracht.
Heute erkennen, verfolgen und zählen über 300 autonome Sensoreinheiten 11 Fahrzeugklassen in Echtzeit, bei jedem Wetter und rund um die Uhr.
| Kennzahl | Vorher | Nachher |
|---|---|---|
| Erkennungsgenauigkeit | ~50% | 95% |
| Fahrzeugklassifikation (11 BASt-Klassen) | 56% | >90% |
| Unbeaufsichtigter Betrieb | 1–3 Tage | 30+ Tage |
| Automatische Wiederherstellung | manueller Fern-Neustart | < 5 min |
Sprechen Sie mit einem Ingenieur, nicht mit dem Vertrieb
30 Minuten mit einem Ingenieur. Bringen Sie Hardware, Aufgabe und Zeitplan mit; eine Dev-Kit-Demo oder Beispielvideos helfen.
Kostenlos und unverbindlich. Antwort innerhalb von 24 Stunden.